Astra vs Argon: ลองสร้างภาพและโมเดล 3 มิติผ่าน Codex CLI กับ agy
ภาพสวยกับโมเดลที่ส่งออกไปใช้ต่อได้เป็นคนละเรื่องครับ ผมจึงนำ GPT-6 Astra ผ่าน Codex CLI และ Gemini 4 Argon ผ่าน agy CLI มาลองงานภาพและ 3 มิติ โดยตรวจไฟล์ที่ได้จริง พร้อมเก็บจำนวนโทเคนจาก CLI แล้วตีมูลค่าด้วยราคา OpenRouter ณ 17 ตุลาคม 2026
จุดตั้งต้นคือ ประกาศ Gemini 4 Argon ของ Google ที่นำเสนอการทำงานซับซ้อนผ่าน agent รวมถึงงานภาพเชิงโต้ตอบและงาน 3 มิติ ผมเลือกโจทย์ที่คนทำคอนเทนต์ นักออกแบบ และคนทำเว็บเปิดตรวจเองได้ แทนการใช้คะแนนจากหน้าประกาศมาแทนผลทดลองของเรา
ภาพปกเป็นภาพแนวคิดจาก AI ส่วนภาพผลทดลองด้านล่างมาจากไฟล์ที่ CLI สร้างจริง ไม่มีการวาดภาพผลลัพธ์ขึ้นมาทดแทน
สรุป 30 วินาที
- ชุดหลักให้ทั้งสอง CLI ตอบซอร์สจากโจทย์เดียวกัน: ตลาดน้ำ 3 มิติ, แปลนห้องเป็น 3 มิติ, ภาพ SVG สองแบบ และฉากจำลองการขว้างบอล จากนั้นใช้ตัวตรวจภายนอกชุดเดียวกัน
- รอบสร้างภาพ raster ใช้เครื่องมือภาพของแต่ละ CLI แยกต่างหาก ทั้งคู่ได้ภาพ แต่ไม่เปิดเผยชื่อโมเดลภาพเบื้องหลัง จึงไม่เรียกมันว่าการวัดความสามารถวาดพิกเซลของ Astra หรือ Argon โดยตรง
- ตัวเลขเงินในตารางคือ มูลค่าเทียบราคา OpenRouter จาก usage ที่ CLI รายงาน การทดสอบนี้ใช้สิทธิ์สมาชิก CLI ไม่ใช่การยิงผ่าน OpenRouter และไม่มีใบเสร็จ OpenRouter สำหรับรอบเหล่านี้
- ผลหนึ่งครั้งต่อโจทย์ช่วยให้เห็นจุดที่ควรตรวจต่อ แต่ยังใช้ประกาศผู้ชนะทุกงานไม่ได้ ทั้งระบบเครื่องมือและวิธีนับโทเคนของสอง CLI มีรายละเอียดต่างกัน
ผลที่ได้: ทั้งสองฝั่งสร้างไฟล์ครบ 5 โจทย์ ชุดหลัก Astra ใช้โทเคนที่นำมาคิด 187,622 หน่วย เทียบกับ Argon 372,106 หน่วย เมื่อตีมูลค่าตาม OpenRouter เป็น $3.8507 กับ $2.2891 ตามลำดับ แต่ภาพกล้องแยกชิ้นเป็นข้อยกเว้นที่ Argon แพงกว่า รายละเอียดด้านภาพ ขนาด และการใช้งานอยู่ด้านล่างครับ
เปิดแกลเลอรีทดลองและไฟล์ต้นฉบับ · ดาวน์โหลด usage เป็น CSV · ดาวน์โหลดซอร์สพร้อมไลบรารี ZIP
ทำไมเรื่องนี้เกี่ยวกับคุณ
คนทำเพจอาจต้องการภาพประกอบที่ย่อแล้วอ่านเรื่องออก คนทำเว็บต้องการฉากที่ลากหมุนได้ ส่วนคนทำเกมหรือพรีเซนต์สินค้าอาจต้องการไฟล์โมเดลที่นำไปเปิดในโปรแกรมอื่น ความต้องการเหล่านี้ใช้คำว่า “สร้างภาพ” เหมือนกัน แต่ส่งงานกันคนละชนิดครับ
SVG คือภาพที่เก็บเส้น รูปร่าง และสีเป็นคำสั่ง จึงขยายภาพได้โดยเส้นยังคมและแก้ชิ้นส่วนต่อได้ ส่วน raster เช่น PNG หรือ JPEG เก็บสีเป็นพิกเซล เหมาะกับรายละเอียดผิว แสง และบรรยากาศ แต่ไม่ได้แถมโครงสร้างวัตถุมาให้
สำหรับ โมเดล 3 มิติ เราต้องมีรูปทรงในพื้นที่จริง มีด้านหน้า ด้านหลัง ความลึก และวัสดุ ไฟล์ GLB เป็นแพ็กเกจโมเดลชนิดหนึ่งที่นำไปเปิดต่อได้ การแคปภาพหน้าจอสวย ๆ จึงยังตอบไม่ได้ว่าชิ้นงานนั้นส่งต่อให้ทีม 3 มิติได้หรือไม่ ผมเพิ่มการกดส่งออกและโหลดกลับเข้าโปรแกรมไว้ด้วย
ถ้าคุณซื้อบริการโดยดูเฉพาะราคาต่อหนึ่งล้านโทเคน ก็เหมือนเลือกแท็กซี่จากราคาหน้ารถโดยยังไม่รู้เส้นทาง รถคันที่ราคาต่อกิโลเมตรถูกกว่าอาจวิ่งอ้อมหลายรอบได้ งาน AI จึงควรดูทั้ง จำนวนโทเคนที่ใช้ งานที่ได้ และส่วนที่ต้องแก้ต่อ
ทำงานยังไง: โมเดลเขียนคำสั่ง แล้วเครื่องมือสร้างภาพที่เราเห็น
ในชุดหลัก โมเดลเขียน HTML และ JavaScript สำหรับ Three.js ซึ่งเป็นไลบรารีวาดฉาก 3 มิติบนเว็บ หรือเขียน SVG สำหรับภาพเวกเตอร์ จากนั้นเบราว์เซอร์จึงนำคำสั่งเหล่านั้นไปวาด การทดสอบนี้ใช้ Three.js รุ่นเดียวกันทั้งคู่ คือ 0.180.0 พร้อมเครื่องมือหมุนกล้องและส่งออก GLB
ลองนึกถึงร้านทำเค้กครับ โมเดลภาษาเป็นคนเขียนสูตรและกำหนดว่าดอกไม้ต้องวางตรงไหน ส่วนตัวเรนเดอร์คือคนทำตามสูตร ถ้าสูตรระบุว่ามีสะพาน แต่รูปทรงสะพานทะลุเรือ ภาพอาจยังดูมีเรื่องราว ขณะที่คนจะนำโมเดลไปใช้ต่อต้องเสียเวลาซ่อม ความสวยกับความถูกต้องจึงต้องตรวจแยกกัน
ข้อมูลโมเดลของ OpenAI และรายการโมเดลของ OpenRouter ฝั่ง Argon ระบุช่องทางข้อมูลและเอาต์พุตของโมเดลภาษาไว้ การที่ agent เรียกเครื่องมือสร้างภาพได้ ไม่ได้หมายความว่าเอาต์พุตข้อความกับภาพพิกเซลมาจากโมเดลเดียวกันเสมอ เราจึงเก็บชื่อ ตัวสั่งงาน, เครื่องมือ, และ โมเดลภาพที่เปิดเผยจริง แยกกัน
กติกาที่ใช้กับทั้งสองฝั่ง
ใช้ชื่อรุ่น gpt-6-astra กับ gemini-4-argon-high และตั้ง effort เป็น high เริ่มบทสนทนาใหม่ทุกโจทย์ ชุดหลักห้ามเรียกเว็บ รัน shell เขียนไฟล์ด้วยเครื่องมือ หรือส่งงานให้ agent อื่น ให้ตอบซอร์สเต็มออกมาเท่านั้น ข้อยกเว้นคืออ่านภาพแปลนที่ให้มาในโจทย์ที่สอง
ตัวเก็บผลบันทึกคำตอบโดยแกะได้เพียงกรอบโค้ด Markdown ที่ครอบอยู่ ไม่ซ่อมโค้ดก่อนนำมาเทียบ แต่ละรอบมีเวลาสูงสุด 25 นาที และไม่มีรอบส่งข้อผิดพลาดกลับไปให้แก้ การตรวจหลังส่งงานใช้ Chrome profile ใหม่ บล็อกคำขอออกเครือข่ายภายนอก และใช้ขนาดหน้าจอเดียวกัน
อย่างไรก็ตาม คำว่า high ไม่ได้ทำให้ทั้งสองระบบมีงบคิดเท่ากัน ระบบคำสั่งพื้นฐาน รายการเครื่องมือ ทักษะที่ CLI โหลด และ tokenizer หรือวิธีแบ่งข้อความเป็นโทเคน ยังต่างกัน ผลนี้จึงเป็นการเปรียบเทียบผ่าน CLI ภายใต้กติกาที่ระบุ ไม่ใช่การแยกวัดน้ำหนักโมเดลในห้องทดลองที่ควบคุมได้ทุกตัวแปร
ก่อนล็อกกติกานี้ ผมลอง workflow ที่ให้ agent รันเครื่องมือเองด้วย agy ในโหมดไม่โต้ตอบหยุดที่คำขออนุญาตรันคำสั่ง และบัญชีนี้ยังไม่เปิด auto ตาม log จึงเปลี่ยนมาใช้การตอบซอร์สทั้งคู่ เก็บรอบตั้งค่าไว้แยก ไม่เอาความล้มเหลวจากสิทธิ์เครื่องมือมาตัดสินว่ารุ่นใดสร้าง 3 มิติไม่เป็น พฤติกรรม soft-denial และรูปแบบ usage อธิบายไว้ใน เอกสาร headless mode ของ agy
งานที่ 1: ตลาดน้ำ 3 มิติ ต้องมีมากกว่ามุมกล้องสวย
โจทย์กำหนดฐานสี่เหลี่ยม คลอง ร้านค้าสามร้าน หลังคาลายทาง เรือหนึ่งลำ สะพานโค้งที่มีพื้นต่อเนื่องและราวสองด้าน ตะกร้าผลไม้ ต้นไม้ และโคมไฟ ต้องหมุนมุมมอง เปลี่ยนกลางวัน/กลางคืน ปรับระดับน้ำ และส่งออก GLB ได้ เรือกับสะพานต้องไม่ชนกัน
สิ่งที่ตรวจคือมีวัตถุ 3 มิติจริงหรือไม่ หมุนกล้องแล้วเห็นด้านอื่นได้หรือไม่ น้ำเปลี่ยนระดับรูปทรงจริงหรือเปลี่ยนแค่ตัวเลข และ GLB ที่ดาวน์โหลดเปิดกลับมาได้หรือไม่ จำนวน mesh หรือชิ้นรูปทรงเป็นข้อมูลประกอบ ไม่ใช่คะแนนความสวย เพราะงานที่ใช้ชิ้นส่วนน้อยกว่าอาจออกแบบได้ดีกว่า
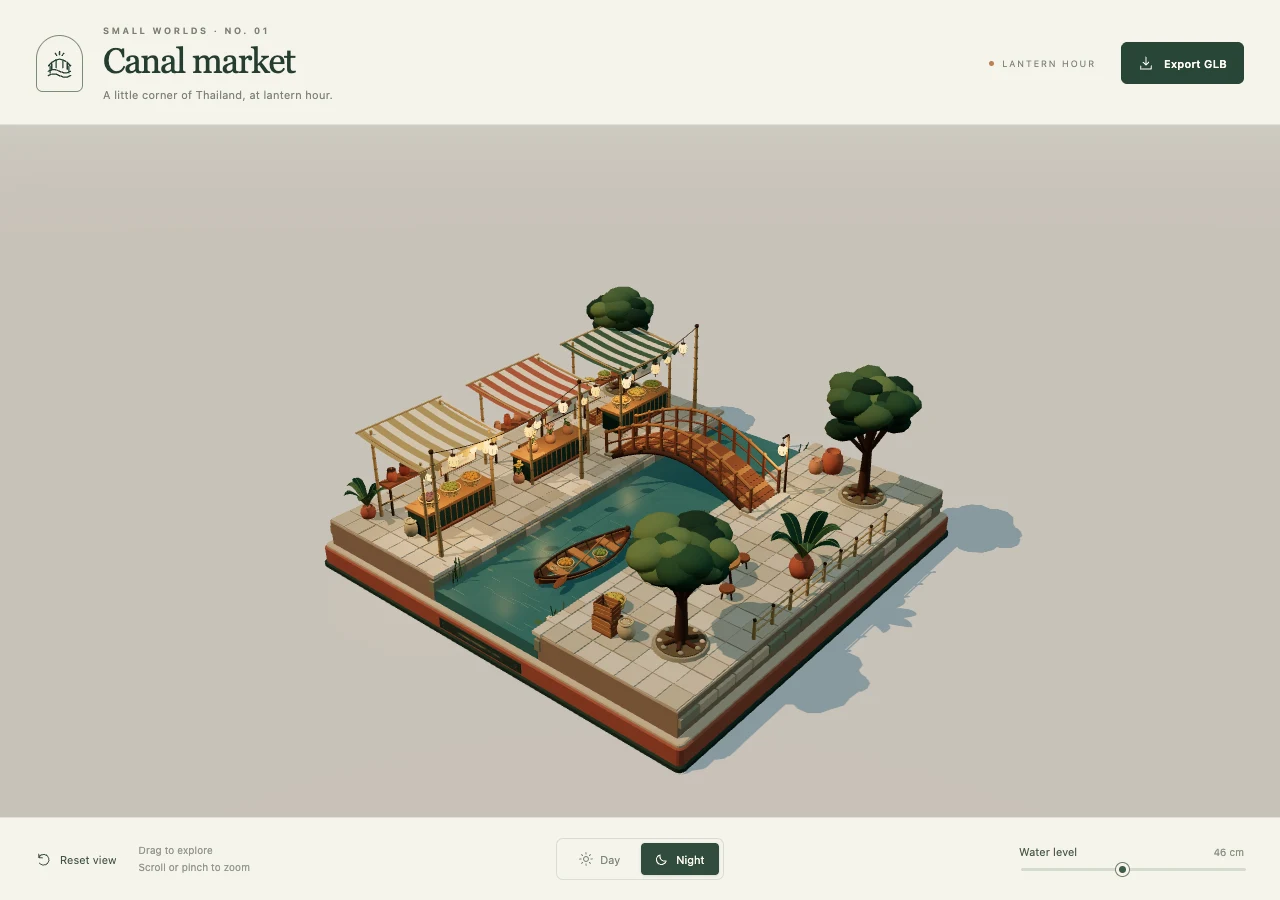 ผลจาก Codex CLI / Astra — มุมเริ่มต้นของไฟล์ต้นฉบับ
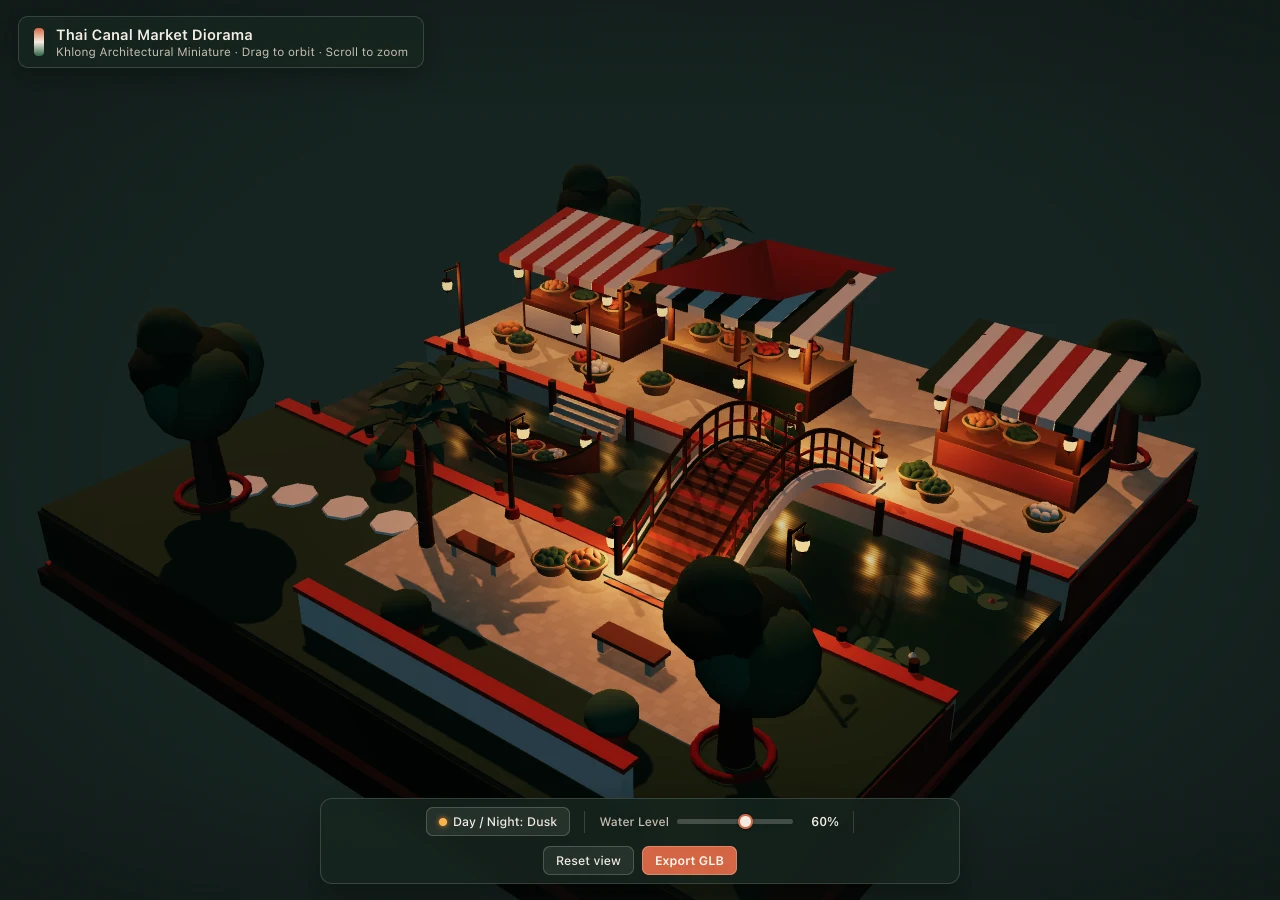 ผลจาก agy CLI / Argon — มุมเริ่มต้นของไฟล์ต้นฉบับ
| สิ่งที่ตรวจจริง | Astra | Argon |
|---|---|---|
| ข้อผิดพลาด JavaScript ในรอบตรวจ | 0 | 0 |
| จำนวน mesh ในฉาก | 2,515 | 890 |
| ลากหมุนกล้อง / เปลี่ยนระดับน้ำ | ผ่าน / ผ่าน | ผ่าน / ผ่าน |
| ปุ่มกลางวัน–กลางคืนเปลี่ยนค่าไฟจริง | ผ่าน | ผ่าน |
| GLB ที่ส่งออก | 4,068,700 ไบต์ | 3,804,604 ไบต์ |
| โหลด GLB กลับแล้วพบ mesh ครบ | ผ่าน | ผ่าน |
| หน้าเว็บล้นแนวนอนที่จอ 390 พิกเซล | ไม่พบ | ไม่พบ |
Astra วางฉากให้เห็นทั้งฐานตั้งแต่เปิดหน้า ส่วน Argon ใช้มุมใกล้และแสงโคมเด่น แต่มีจุดยอดรูปทรง 42 จุดหลุดขอบกล้องเริ่มต้นจากทั้งหมด 73,692 จุด ต้องซูมออกเพื่อเห็นครบ การตรวจนี้นับจากตำแหน่งรูปทรงจริง ไม่ได้นับพื้นที่ว่างของกรอบภาพ
ความเห็นด้านภาพของผม: Astra ให้รายละเอียดถี่และเว้นพื้นที่รอบโมเดลอ่านง่าย ส่วน Argon เน้นบรรยากาศแสงและเงาสะท้อนน้ำได้ชัด ทั้งคู่มีร้านสามร้าน เรือหนึ่งลำ และสะพานแยกจากเรือให้เห็นในฉาก แต่จำนวน mesh ไม่ใช่หลักฐานว่าไฟล์พร้อมพิมพ์สามมิติหรือผ่านการตรวจพื้นผิวทุกด้าน
งานที่ 2: แปลนห้องเป็น 3 มิติ ตรวจตำแหน่งก่อนชมวัสดุ
ผมใช้แปลนสังเคราะห์ที่ทำขึ้นสำหรับงานนี้ ห้องกว้าง 4 เมตร ลึก 3 เมตร ระบุพิกัดของโซฟา โต๊ะทำงาน เก้าอี้ พรม โต๊ะกลม และกระถางต้นไม้ พร้อมขนาดส่วนใหญ่เป็นตัวเลข ยกเว้นขนาดเก้าอี้ที่ต้องอ่านจากสเกลภาพ ทั้งสองฝั่งได้ PNG เดียวกัน จึงตรวจเทียบกับต้นฉบับได้
จุดเริ่มพิกัดอยู่มุมซ้ายบน แกน x ไปทางขวาและแกน z ลงล่าง โซฟาอยู่กึ่งกลางที่ (1.1, 0.55) เมตร โต๊ะทำงานอยู่ (3.25, 0.5) และโต๊ะกลมอยู่ (2.6, 1.9) เกณฑ์สำคัญคือรักษาความสัมพันธ์ของสิ่งของและด้านที่โซฟาหัน ไม่ใช่เพียงทำให้ดูเหมือนห้องนั่งเล่นทั่วไป
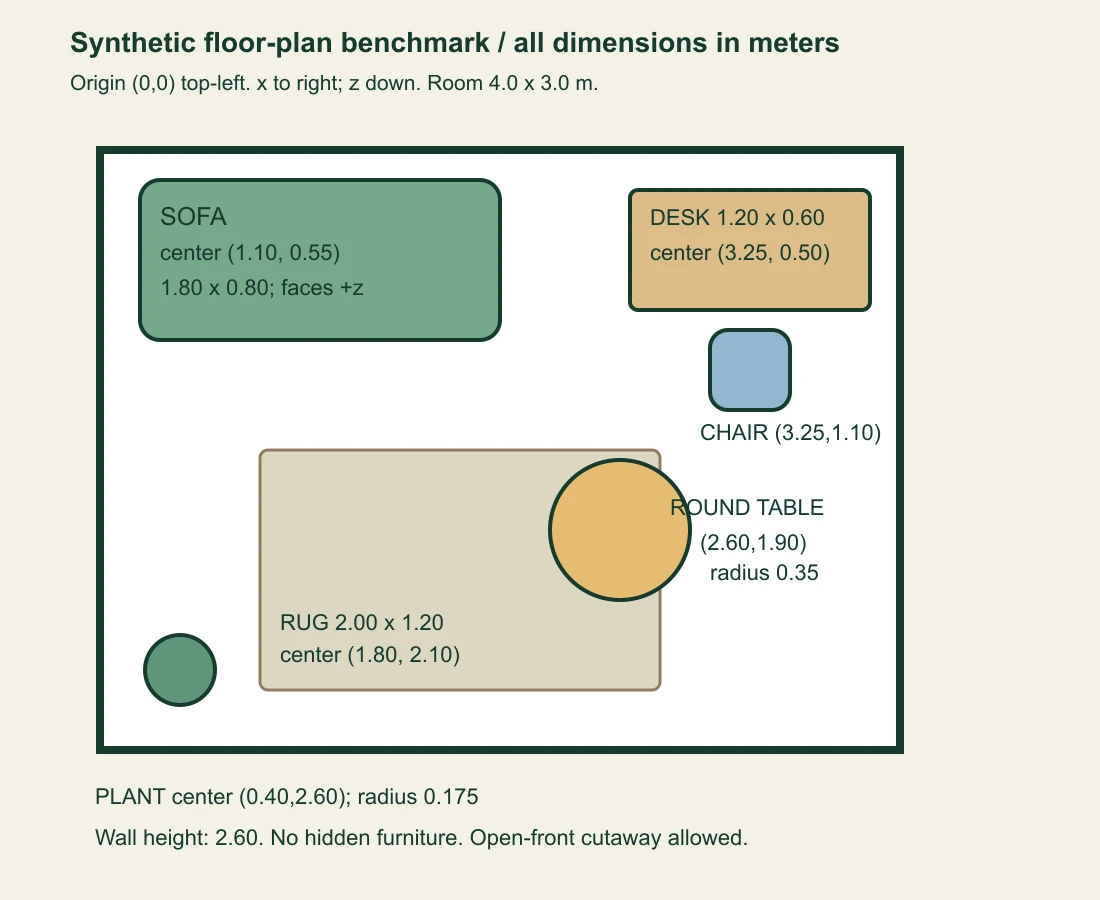 ต้นฉบับเดียวกันทั้งคู่ เก้าอี้ระบุจุดศูนย์กลาง แต่ไม่ได้เขียนตัวเลขความกว้างไว้
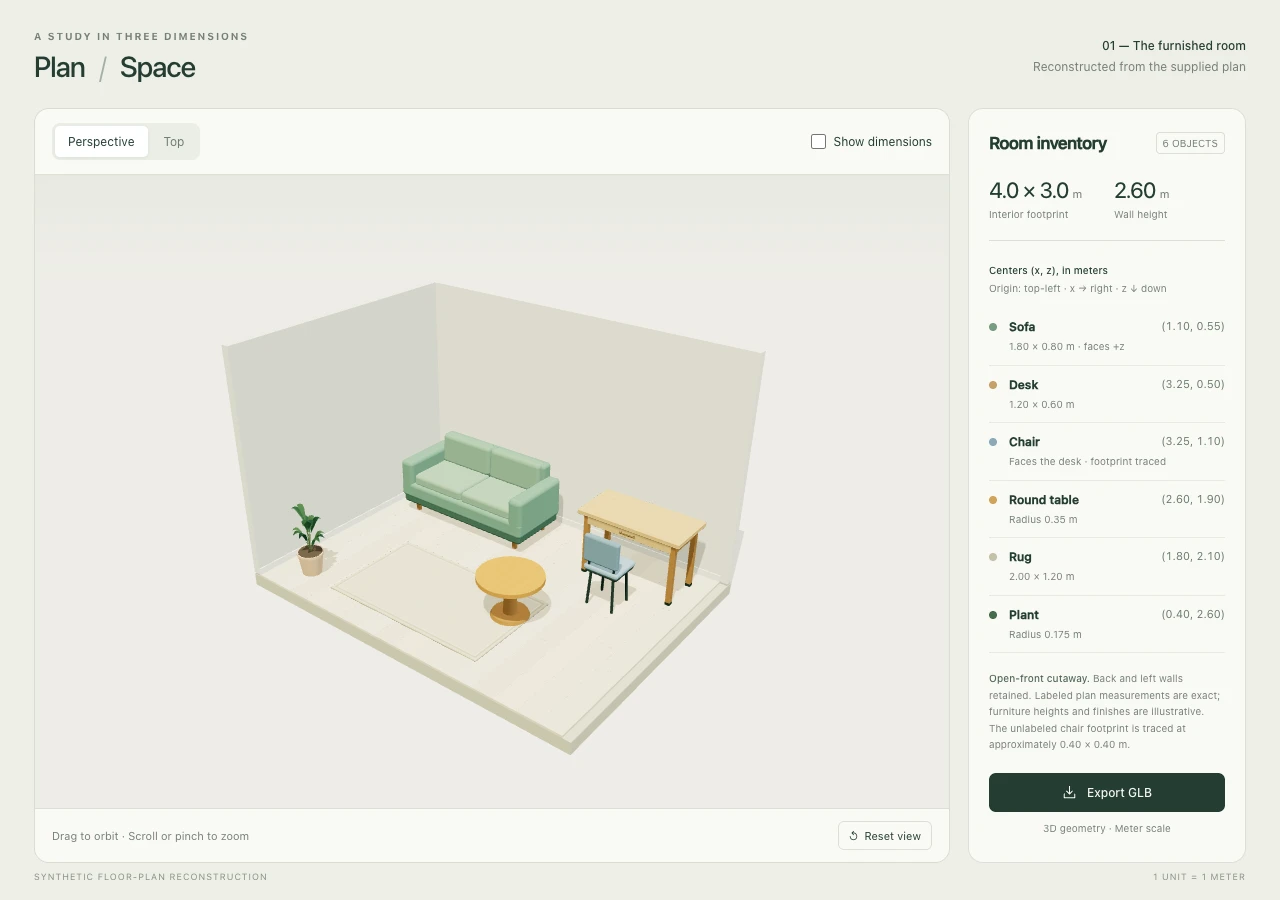 Codex CLI / Astra — ภาพจากไฟล์ต้นฉบับ
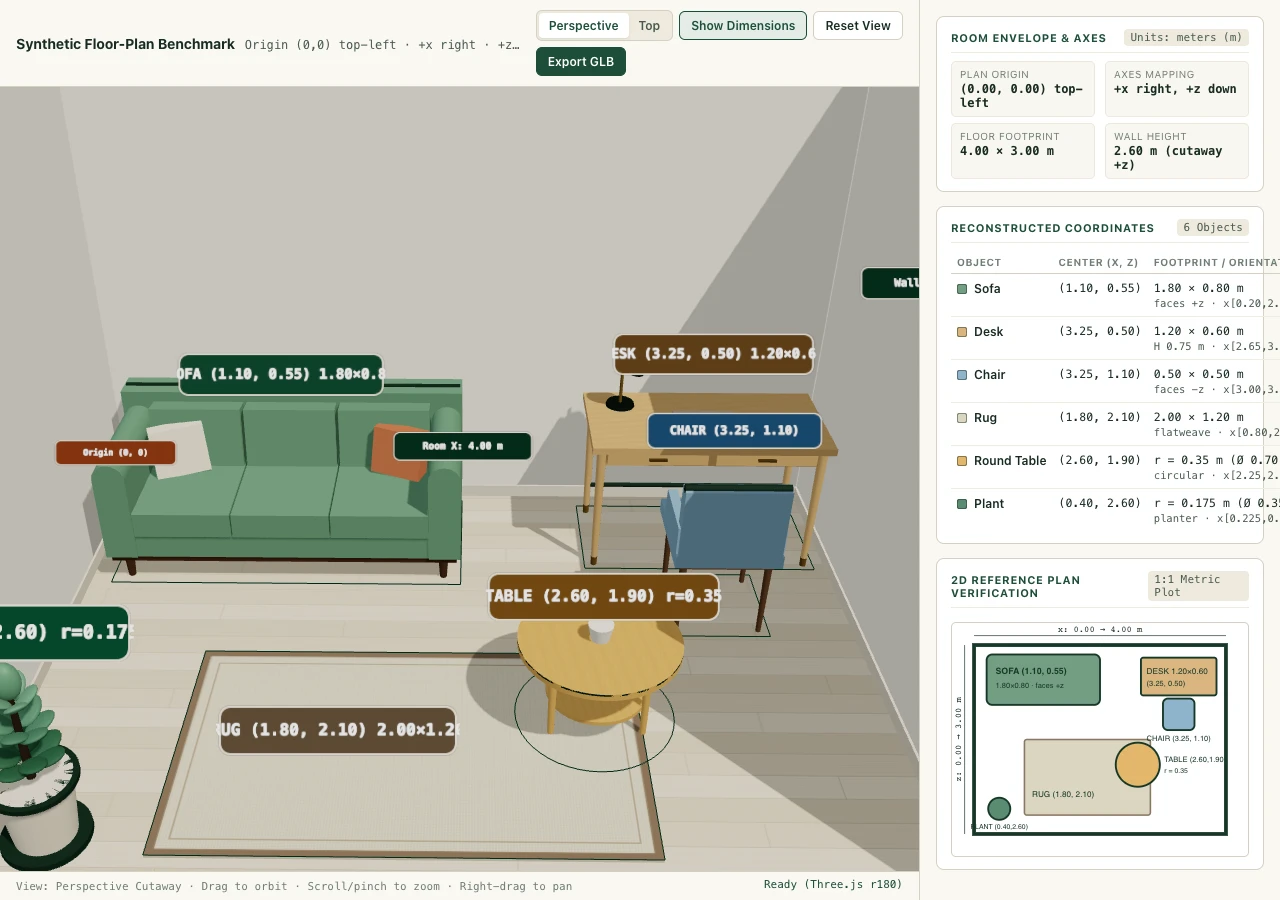 agy CLI / Argon — ภาพจากไฟล์ต้นฉบับ มุมเริ่มต้นซูมใกล้และป้ายบางส่วนชนขอบ
ตำแหน่งศูนย์กลางของวัตถุหลักทั้งหกตรงตามพิกัดทั้งคู่ โซฟากว้าง 1.8 เมตร โต๊ะทำงานกว้าง 1.2 เมตร พรม 2 × 1.2 เมตร และโต๊ะกลมเส้นผ่านศูนย์กลาง 0.7 เมตรตรงกับค่าที่เขียนในแปลน ความสูงผนังรวมได้ประมาณ 2.6 เมตร ปุ่ม Top/Perspective และเปิด–ปิดเส้นบอกขนาดเปลี่ยนฉากจริงทั้งสองฝั่ง
จุดที่ต่างกันคือขนาดเก้าอี้: รูปเก้าอี้ในแปลนกว้างประมาณ 80 พิกเซล ขณะที่ห้องกว้าง 800 พิกเซลแทน 4 เมตร จึงอนุมานได้ประมาณ 0.40 เมตร Astra สร้างขอบเขตเก้าอี้ 0.40 × 0.40 เมตร ส่วน Argon เป็น 0.50 × 0.50 เมตร และเขียน 0.50 ลงในรายการข้างฉากด้วย ค่านี้เป็นการเทียบกับสเกลรูป ไม่ใช่การอ่านตัวเลขที่พิมพ์กำกับเก้าอี้ไว้
GLB ของ Astra ขนาด 3,326,604 ไบต์ โหลดกลับได้ 130 mesh ส่วน Argon ขนาด 612,284 ไบต์ โหลดกลับได้ 93 mesh ทั้งคู่ไม่พบ JavaScript error ในรอบตรวจ ความต่างนี้ทำให้เห็นว่าควรวัดขนาดจริงและตรวจมุมกล้องควบคู่กับการดูวัสดุ ไม่ควรถือว่ารายการพิกัดที่โมเดลเขียนข้างภาพเป็นหลักฐานว่ารูปทรงตรงทุกจุด
งานที่ 3–4: ภาพ SVG แบบเล่าเรื่องกับแบบแยกชิ้นส่วน
ภาพแรกเป็นหอดูดาวกลางป่าฝนในสไตล์กระดาษตัด ต้องเห็นภูเขาสามแนว ทางโค้งจากซ้ายล่างถึงประตู จักรยานหนึ่งคัน และหน้าต่างสว่างสีอำพันหนึ่งจุด ผมดูทั้งขนาดเต็มและตอนย่อ เพราะภาพประกอบบทความต้องอ่านออกบนมือถือด้วย
ภาพที่สองเป็นกล้องสมมติที่ไม่มีแบรนด์ แยกตามแนวแกนเลนส์เป็นห้าชุด: วงแหวนหน้า เลนส์ ช่องรับแสงหกกลีบ แผงเซนเซอร์ และฝาหลัง แต่ละชุดต้องแยกจากกันและรักษามุมมองเดียวกัน ภาพชนิดนี้ทดสอบการจัดวางและจำนวนชิ้นส่วนต่างจากภาพบรรยากาศป่าอย่างชัดเจน
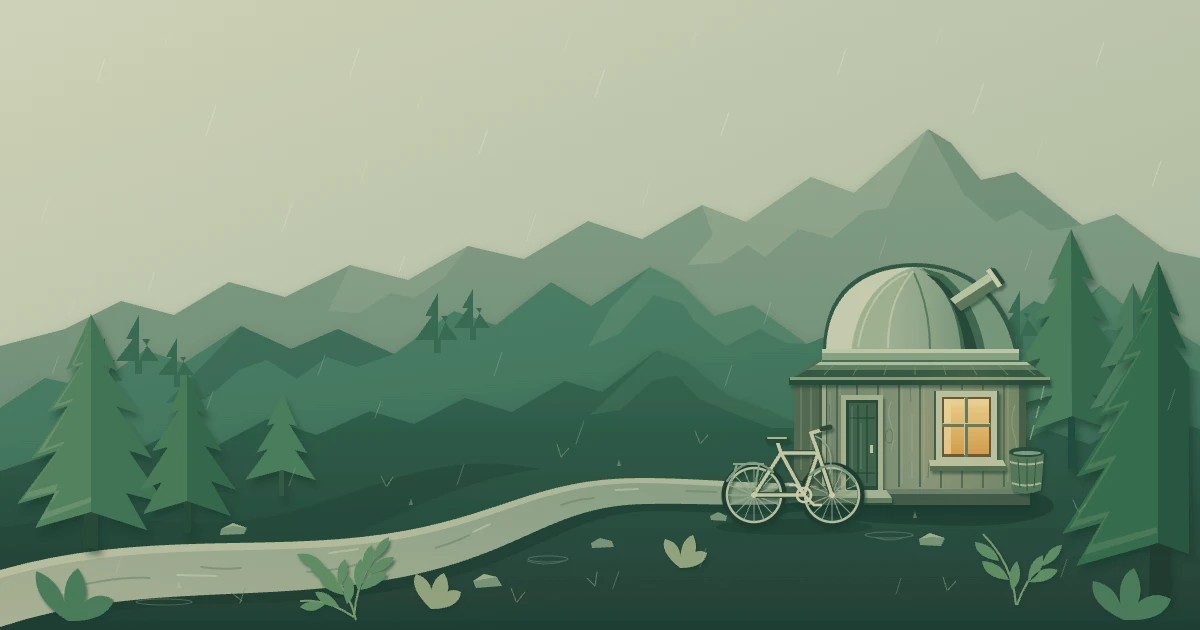 Codex CLI / Astra — SVG ต้นฉบับเรนเดอร์ที่ 1,200 × 630
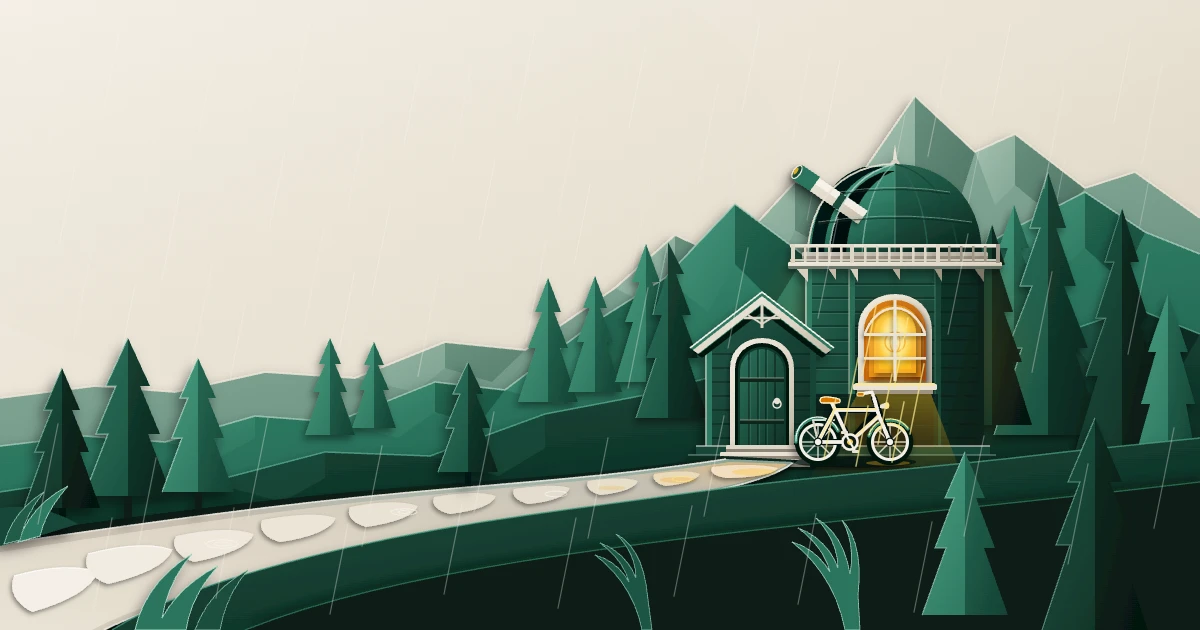 agy CLI / Argon — SVG ต้นฉบับเรนเดอร์ที่ขนาดเดียวกัน
SVG ป่าทั้งสองไฟล์เปิดได้ที่ 1,200 × 630 ไม่พบ XML parse error ไม่มี <script>, <image> หรือ <text> จึงเป็นรูปทรงเวกเตอร์จริง ไม่ใช่ภาพ PNG ที่นำมาใส่ในกรอบ SVG ทั้งคู่มีภูเขาสามกลุ่มหลัก จักรยาน ทางเดิน และหน้าต่างสว่างให้เห็น
ความเห็นด้านภาพ: Astra ใช้โทนหม่นนุ่ม รายละเอียดเล็กกระจายทั่วฉาก ส่วน Argon เน้นเงาชั้นกระดาษ หน้าต่างโค้ง และทางเดินสว่างกว่า จักรยานของทั้งคู่ยังอ่านออกเมื่อย่อ แต่ข้อกำหนด “วัตถุทั้งหมดอยู่ในกรอบ” ไม่ได้ครบเคร่งครัด เพราะแนวต้นไม้และใบไม้ขอบฉากถูกตัดทั้งสองภาพ จึงไม่เรียกว่าผ่านโจทย์ทุกข้อเพียงเพราะเปิด SVG ได้
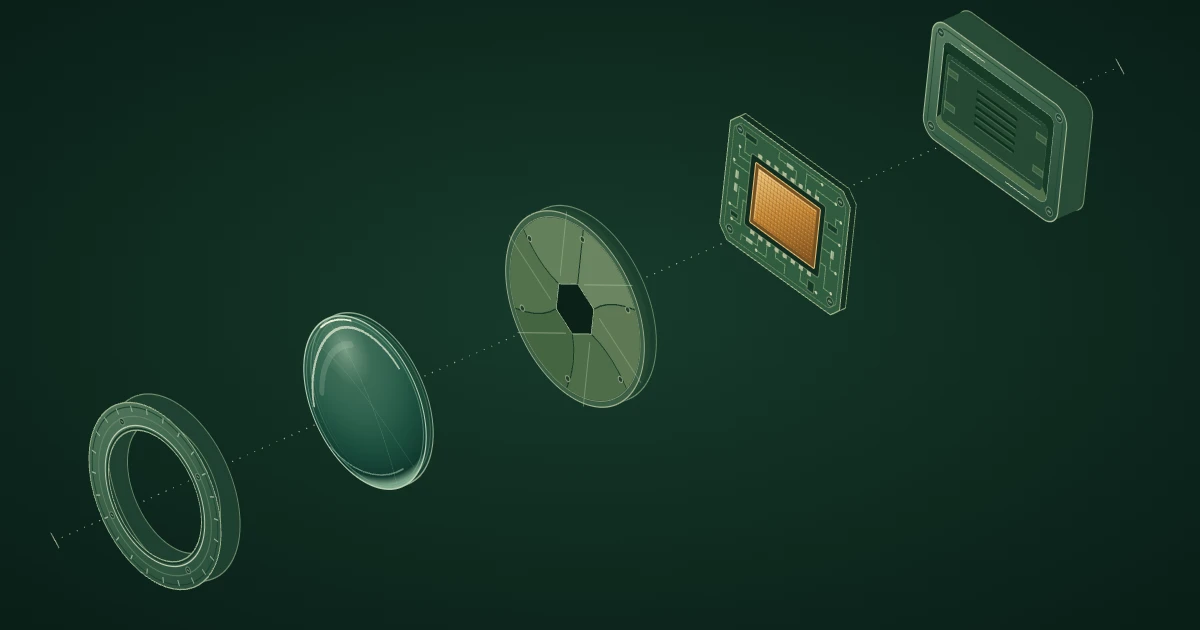 Codex CLI / Astra — ห้าชุดหลักแยกตามแนวทแยง
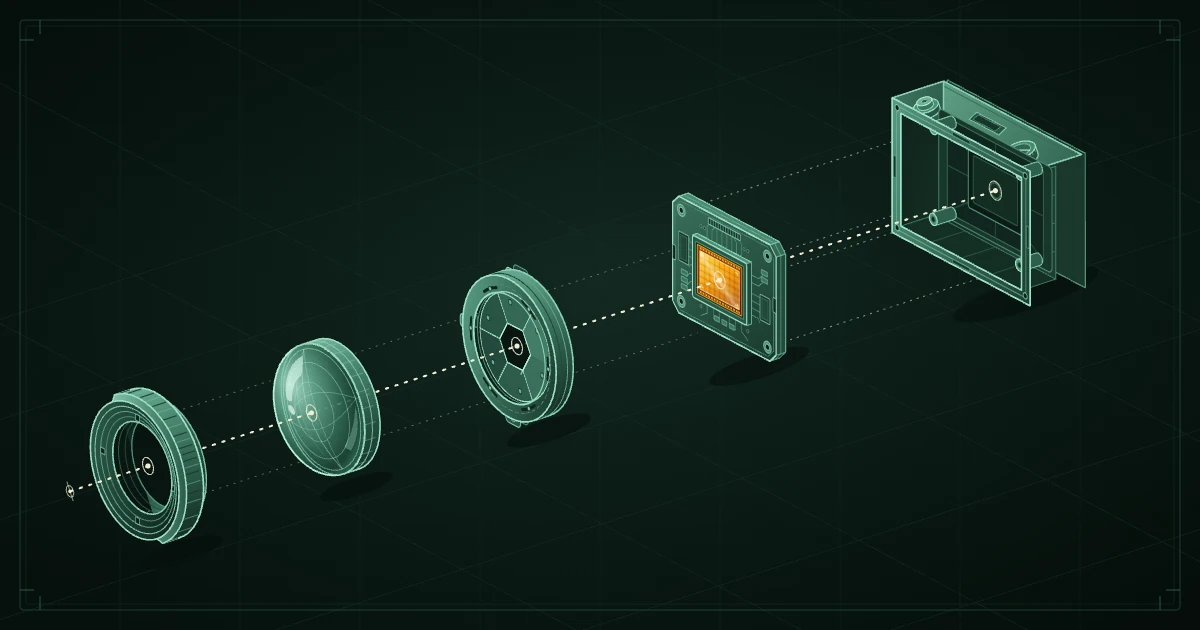 agy CLI / Argon — ห้าชุดหลัก พร้อมรายละเอียดโครงฝาหลังและเส้นจัดแนว
ภาพแยกชิ้นส่วนทั้งคู่เป็น SVG จริง เปิดได้โดยไม่มี parse error ไม่มีสคริปต์หรือภาพ raster ฝังอยู่ เห็นห้าชุดแยกกันครบ และตรวจซอร์สร่วมกับภาพแล้วมีช่องรับแสงหกกลีบ Astra วางแกนทแยงชันกว่าและให้พื้นที่ว่างมาก ส่วน Argon เพิ่มรายละเอียดหน้าตัดฝาหลังและเส้นไกด์หลายชุด ความละเอียดที่เพิ่มมานี้แลกกับเวลาและโทเคน: รอบ Argon ใช้ประมาณ 10 นาที 19 วินาที เทียบกับ Astra 3 นาที 6 วินาที
งานนี้เป็นตัวอย่างที่ดีว่า ราคาต่อโทเคนต่ำกว่าไม่ได้ทำให้ทุกชิ้นงานถูกกว่า มูลค่าเทียบ OpenRouter ของ SVG กล้องคือ Astra $0.4560 และ Argon $0.5626 โดยไม่มีรอบซ่อมจากผู้ตรวจทั้งคู่ ภาพที่เลือกใช้ยังขึ้นกับความชอบด้านรายละเอียดและพื้นที่ว่างของงานจริง
ภาพ raster: ตัวสั่งงานเดียวกันไม่ได้แปลว่าใช้เครื่องวาดเดียวกัน
รอบนี้ขอให้แต่ละ CLI ใช้เครื่องมือสร้างภาพที่มีอยู่จริง ถ้าไม่มีต้องบอกว่าไม่มี ห้ามใช้ SVG หรือโค้ดวาดภาพมาแทน และไม่อนุญาตให้ติดตั้งเครื่องมือหรือหาคีย์บริการอื่นเพิ่ม
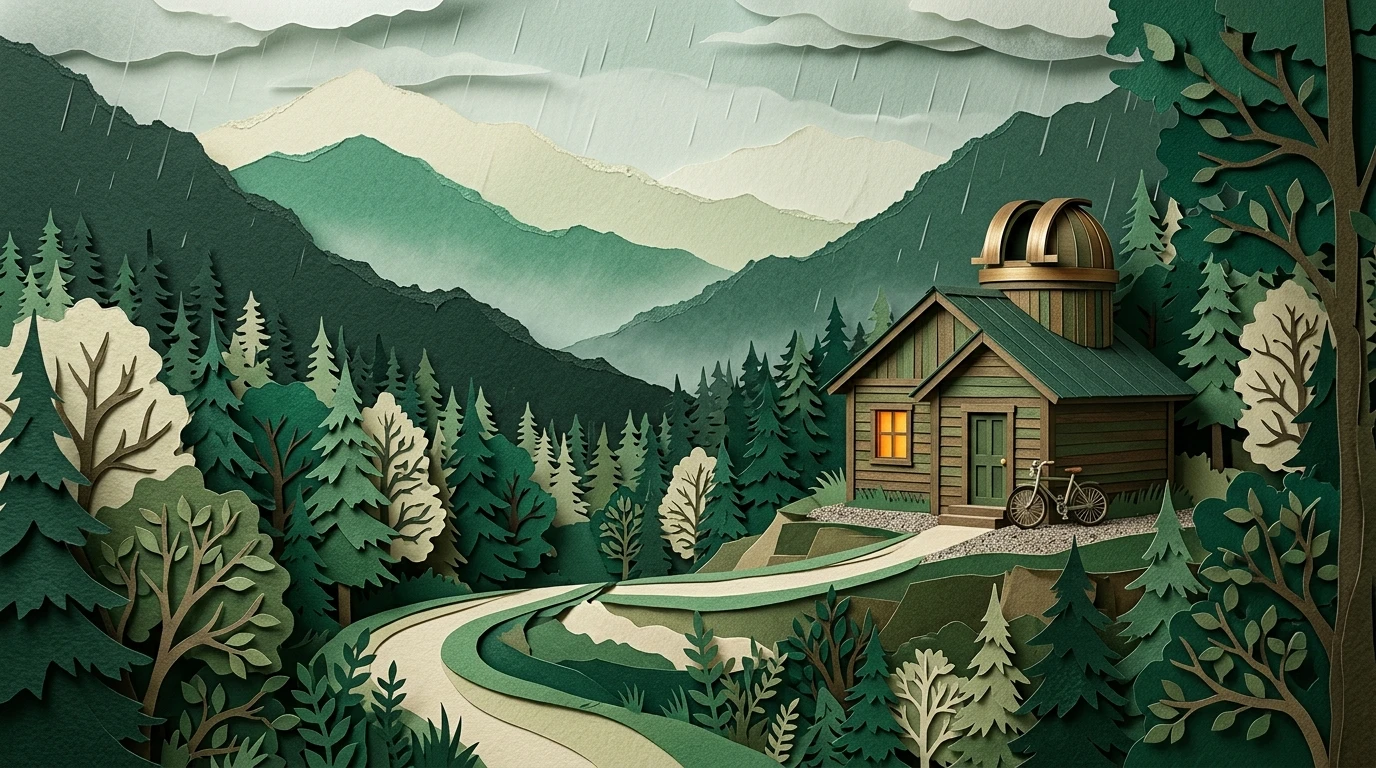
Codex CLI เรียก image_gen__imagegen ได้ภาพ PNG ขนาด 1,730 × 909 พิกเซล ส่วน agy CLI ใช้ generate_image ผ่านตัวช่วย image-generator และมีการสร้างแล้วปรับภาพรวม สามเวอร์ชัน ภายในคำสั่งเดียว ก่อนส่งเวอร์ชันสุดท้าย ขนาดจริงของไฟล์จะระบุในคำบรรยายภาพ
ทั้งสองระบบรายงานชื่อโมเดลภาพเบื้องหลังว่า ไม่ทราบ ดังนั้นภาพคู่นี้ตอบคำถามว่า “workflow ผ่าน CLI ให้ภาพแบบไหน” ได้ แต่ยังใช้สรุปว่า Astra วาดภาพเก่งกว่า Argon หรือกลับกันไม่ได้ และการได้ภาพสามเวอร์ชันกับหนึ่งเวอร์ชันก็ไม่ใช่งบการสร้างภาพที่เท่ากัน
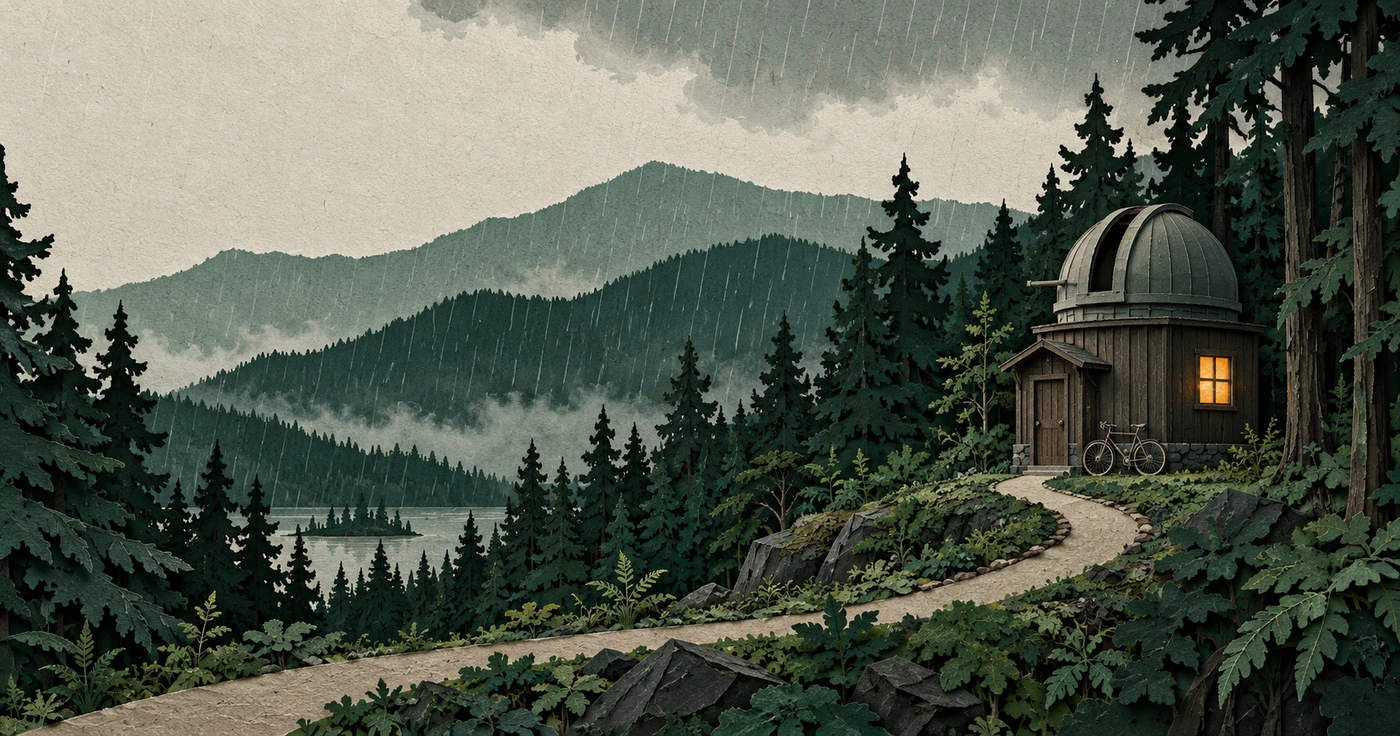 Codex CLI → image_gen__imagegen; ต้นฉบับ PNG 1,730 × 909 พิกเซล ภาพหนึ่งเวอร์ชัน; โมเดลภาพไม่เปิดเผย
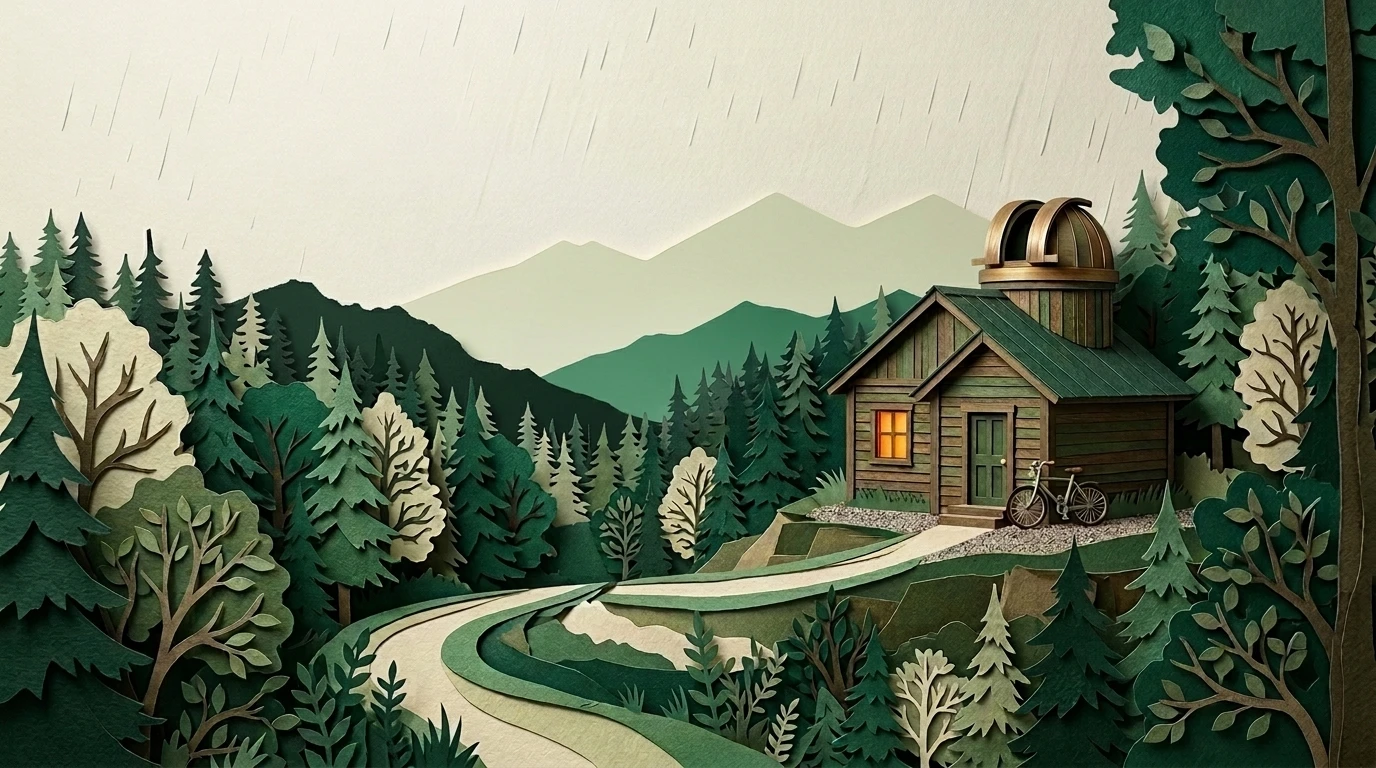 agy CLI → generate_image; ต้นฉบับ JPEG 1,376 × 768 พิกเซล เวอร์ชันที่สาม; โมเดลภาพไม่เปิดเผย
ทั้งคู่มีหน้าต่างอำพัน จักรยาน และทางเดินตามโจทย์ ภาพจาก Codex เน้นรายละเอียดผิวและบรรยากาศป่าที่แน่นกว่า ขณะที่ภาพสุดท้ายจาก agy แยกชั้นกระดาษและแนวภูเขาให้นับได้ชัดกว่า นี่เป็นข้อสังเกตจากภาพคู่นี้ ไม่ใช่คะแนนความสามารถทั่วไป และภาพทั้งสองถูกย่อเพื่อแสดงบนเว็บโดยไม่เติมหรือซ่อมองค์ประกอบ
ดูภาพเวอร์ชันแรกของ agy ก่อนปรับ เพื่อไม่ให้การเลือกเฉพาะภาพสุดท้ายซ่อนจำนวนรอบที่ใช้ไป
โทเคนที่ CLI รายงานในรอบเรียกเครื่องมือภาพมีดังนี้ แต่เป็นขอบเขตของตัวสั่งงาน ไม่ใช่ใบแจ้งค่าภาพครบทุกบริการ:
| usage รอบเครื่องมือภาพ | Codex / Astra | agy / Argon |
|---|---|---|
| อินพุตใหม่ | 10,902 | 43,453 |
| อ่านจาก cache | 93,184 | 162,073 |
| เอาต์พุตรวม thinking | 887 | 5,073 |
| ค่าเครื่องมือภาพทั้งหมด | ไม่ทราบ | ไม่ทราบ |
ฝั่ง agy มีตัวช่วยสร้างภาพอยู่ภายใน และหลักฐานที่เก็บไม่ยืนยันว่าตัวเลขของตัวช่วยถูกรวมครบหรือไม่ จึงไม่นำรอบนี้ไปบวกกับตารางแข่งขันห้าโจทย์ และไม่ใช้ราคาต่อโทเคนของโมเดลภาษามาแทนค่าภาพที่ยังไม่ทราบ
งานที่ 5: ฉากฟิสิกส์ ต้องเช็กตัวเลขกับสมการ
โจทย์สุดท้ายให้สร้างฉากขว้างลูกบอลลงตะกร้า ปรับความเร็วกับมุมได้ ใช้แรงโน้มถ่วง 9.81 เมตรต่อวินาทีกำลังสอง ไม่มีแรงต้านอากาศ และปล่อยกับตกที่ระดับพื้นเดียวกัน ภาพต้องแสดงแนววิถีตั้งแต่เปิดหน้า พร้อมเวลาบิน ความสูงสูงสุด และระยะทาง
ค่าเริ่มต้นคือความเร็ว 10 เมตรต่อวินาที มุม 45 องศา ตามสมการควรได้เวลาบินประมาณ 1.442 วินาที ระยะประมาณ 10.194 เมตร และความสูงประมาณ 2.548 เมตร นี่เป็นค่าคำนวณของโจทย์ ไม่ใช่คะแนน benchmark จากบริษัทใด การขยับแถบเลื่อนต้องทำให้ทั้งวิถีและค่าที่รายงานเปลี่ยนตามกัน
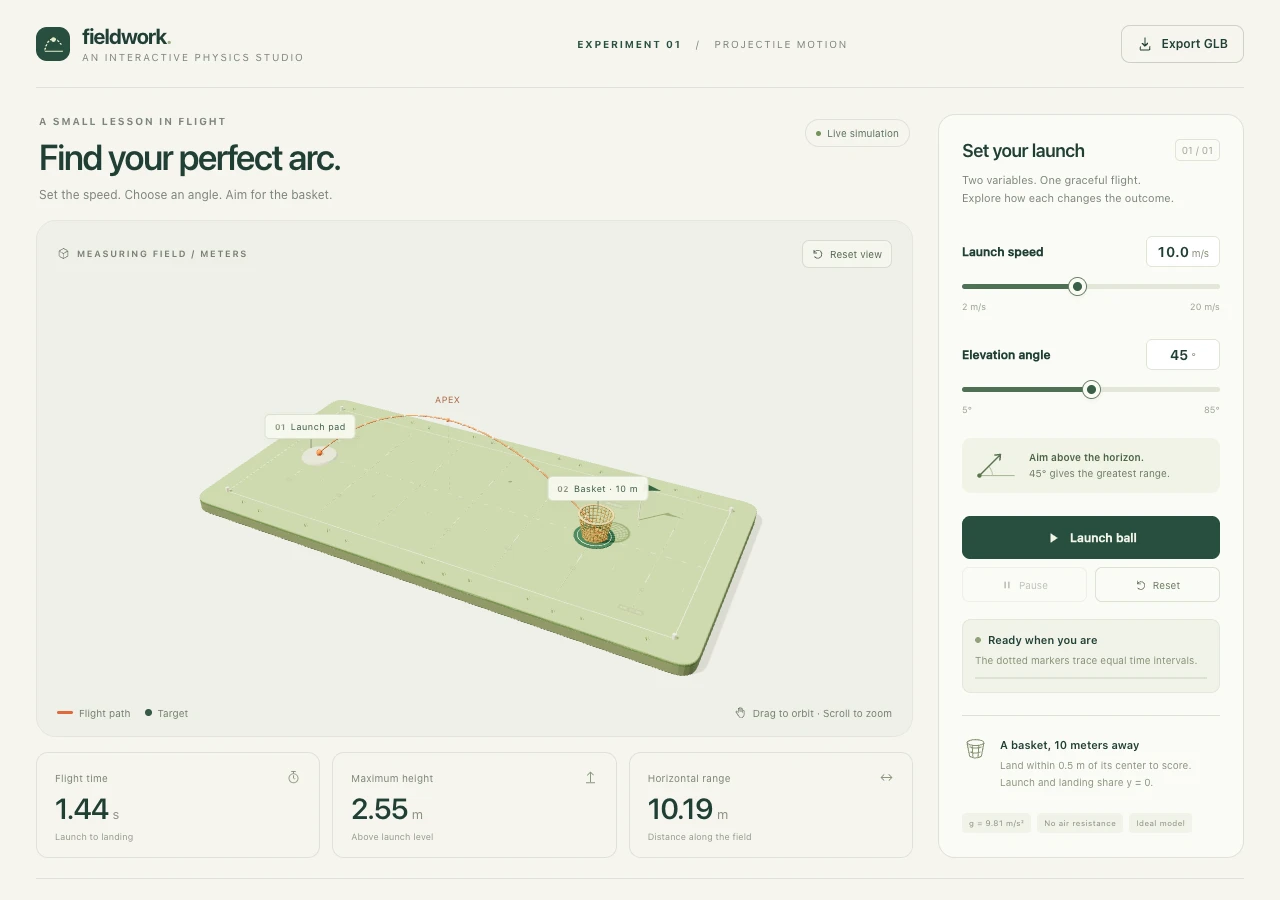 Codex CLI / Astra — แนววิถีและตัวเลขที่แสดงเมื่อเปิดหน้า
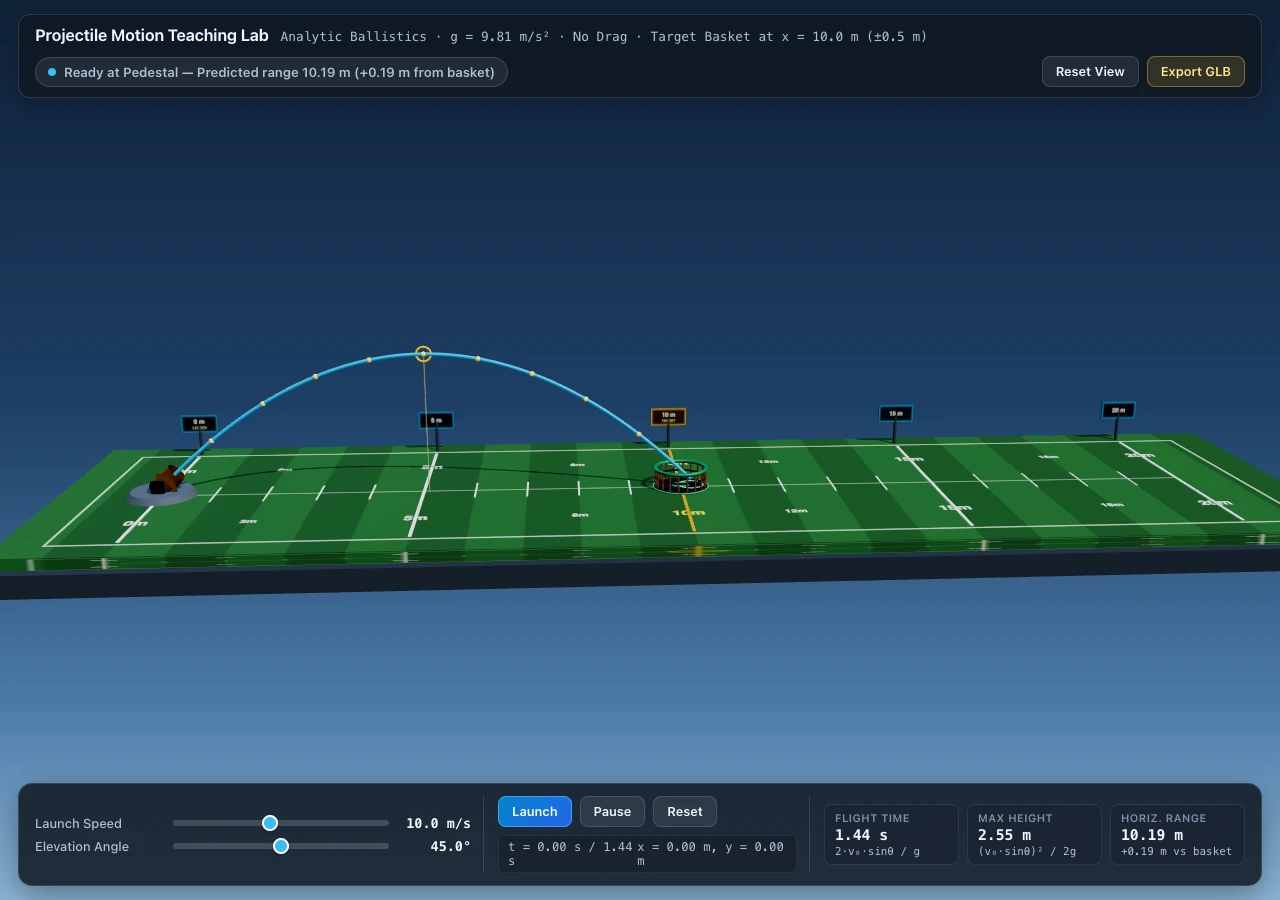 agy CLI / Argon — สนามวัดระยะและแผงควบคุมจากไฟล์ต้นฉบับ
ทั้งคู่รายงานค่าเริ่มต้นตรงกัน: เวลาบิน 1.441604 วินาที ระยะ 10.193680 เมตร และความสูง 2.548420 เมตร จากนั้นตรวจเพิ่มที่ความเร็ว/มุม 12/30, 2/5 และ 20/85 ครบสี่ชุดรวมค่าเริ่มต้น ค่าที่เปิดให้ตรวจผ่าน window.benchmark.physics ตรงสมการโดยคลาดเคลื่อนจากการคำนวณทศนิยมไม่เกินประมาณ 2 × 10⁻¹⁵ ในรอบนี้
ลูกบอลเคลื่อนที่จริงทั้งคู่ กด Pause แล้วตำแหน่งคงที่ระหว่างช่วงที่ตรวจ เมื่อปล่อยให้จบด้วยค่าเริ่มต้น ทั้งคู่รายงาน HIT ที่ระยะประมาณ 10.19 เมตร ห่างศูนย์ตะกร้า 0.19 เมตร ซึ่งอยู่ภายในเกณฑ์ 0.5 เมตร ปุ่ม Reset กลับสู่สถานะเริ่มได้ และ GLB ที่ส่งออกเปิดกลับได้ทั้งคู่
ไฟล์ Astra ขนาด 1,252,172 ไบต์ ส่วน Argon 569,684 ไบต์ การตรวจนี้ยืนยันพฤติกรรมและสูตรเฉพาะโจทย์ที่กำหนด ไม่ได้ตรวจแรงต้านอากาศ การชน ข้อต่อ หรือระบบควบคุมหุ่นยนต์ และไม่ได้พิสูจน์ความถูกต้องของการจำลองฟิสิกส์ทุกชนิด
ฟีเจอร์อื่นที่ Argon เปิดตัว: อะไรลองแล้ว อะไรเป็นคำกล่าวของ Google
| กลุ่มความสามารถ | สิ่งที่ชุดนี้ตรวจ | ขอบเขตที่ยังไม่ได้ตรวจ |
|---|---|---|
| โค้ดสร้างภาพและฉาก 3 มิติ | SVG, Three.js, การหมุนกล้อง และ GLB | Blender production pipeline และ topology สำหรับงานผลิต |
| ทำความเข้าใจภาพเชิงพื้นที่ | แปลนสังเคราะห์ที่มีพิกัดกำกับ | สร้างฉากจริงจากวิดีโอหลายกล้องหรือภาพที่ไม่มีมาตราส่วน |
| การจำลองและเหตุผลเชิงกายภาพ | สมการลูกบอลและการเปลี่ยนตัวแปร | การควบคุมหุ่นยนต์จริง การชนและการจับวัตถุซับซ้อน |
| งานยาวผ่าน agent | มีบันทึกต้นทุนของคำสั่ง CLI แต่ละรอบ | /goal, การทำงานหลาย agent ระยะยาว และงานวิจัยตามประกาศ |
Google Developers แสดงตัวอย่างนำภาพ วิดีโอ หรือสเก็ตช์ไปสร้างฉากจำลองและงานหุ่นยนต์โดยใช้เครื่องมืออย่าง MuJoCo และ Blender นั่นเป็นหลักฐานของผู้พัฒนาในสภาพแวดล้อมที่เขาระบุ ชุดขว้างบอลบนเว็บของเราครอบคลุมเพียงส่วนเล็ก ๆ จึงไม่อ้างว่าทดสอบซ้ำผลหุ่นยนต์เหล่านั้นสำเร็จ
เรื่องเงิน: นับโทเคนจริง แล้วตีมูลค่าด้วย OpenRouter
โทเคน คือหน่วยข้อความหรือข้อมูลที่ระบบนำไปประมวลผล ไม่ได้เท่ากับจำนวนคำเสมอ ส่วน cache read คือข้อมูลเดิมที่ผู้ให้บริการนำกลับมาใช้ได้และคิดคนละอัตรากับอินพุตใหม่ เราอ่านตัวเลขที่ CLI รายงาน ไม่เอาความยาวไฟล์หรือจำนวนตัวอักษรมากะเป็นโทเคน
อัตรามาตรฐาน ณ วันที่ตรวจ เป็นดอลลาร์สหรัฐต่อหนึ่งล้านโทเคน:
| รายการ | GPT-6 Astra | Gemini 4 Argon |
|---|---|---|
| อินพุตใหม่ | $10 | $2 |
| อินพุตที่อ่านจาก cache | $1 | $0.10 |
| เอาต์พุต | $50 | $10 |
อ้างอิง OpenRouter: Astra และ OpenRouter: Argon พร้อม snapshot ของรายการโมเดลวันที่ 17 ตุลาคม 2026 ราคาเป็นคนละเรื่องกับค่าสมาชิก CLI และอาจเปลี่ยนตามผู้ให้บริการหรือเงื่อนไขของคำขอ
สูตรที่ใช้คือ:
มูลค่า USD =
  (อินพุตใหม่ × ราคาอินพุต
  + cache read × ราคา cache
  + เอาต์พุต × ราคาเอาต์พุต) ÷ 1,000,000
ตัวอย่างเพื่ออธิบายสูตรเท่านั้น: ถ้าทั้งคู่ใช้ อินพุตใหม่ 10,000 โทเคน เอาต์พุต 5,000 โทเคน และไม่มี cache จะตีมูลค่าได้ Astra $0.35 และ Argon $0.07 ตัวเลขนี้เป็นกรณีสมมติที่ปริมาณเท่ากัน ไม่ใช่ผลทดลองจริง และไม่ได้บอกว่าเมื่อลองงานเดียวกันแล้วทั้งคู่จะใช้โทเคนเท่ากัน
Reasoning หรือ thinking tokens เป็นโทเคนที่ใช้ในการคิดของระบบ หากรวมอยู่ในเอาต์พุตที่รายงานแล้ว ห้ามนำไปบวกอีกรอบ เอกสาร usage ของ OpenRouter แยกรายละเอียดเหล่านี้ไว้ ส่วนชื่อฟิลด์ของ CLI แต่ละตัวต้องตีความตามรูปแบบของตัวเอง โดยเฉพาะ agy ที่มีตัวเลข cache แยกจากอินพุตใหม่ใน log
โทเคนจริงต่อรอบ และมูลค่าเทียบราคา API
| งาน / CLI | อินพุตใหม่ | Cache read | เอาต์พุตรวมคิด | รวมโทเคนที่นำมาคิด | มูลค่า USD |
|---|---|---|---|---|---|
| ตลาดน้ำ 3 มิติ / Astra | 7,127 | 12,288 | 22,812 | 42,227 | $1.2242 |
| ตลาดน้ำ 3 มิติ / Argon | 20,793 | 28,115 | 44,556 | 93,464 | $0.4900 |
| ห้องจากแปลน / Astra | 9,752 | 32,768 | 11,975 | 54,495 | $0.7290 |
| ห้องจากแปลน / Argon | 18,008 | 15,148 | 40,013 | 73,169 | $0.4377 |
| ภาพป่าฝน SVG / Astra | 6,916 | 12,288 | 10,457 | 29,661 | $0.6043 |
| ภาพป่าฝน SVG / Argon | 15,597 | 0 | 40,343 | 55,940 | $0.4346 |
| ภาพกล้องแยกชิ้น SVG / Astra | 6,913 | 12,288 | 7,491 | 26,692 | $0.4560 |
| ภาพกล้องแยกชิ้น SVG / Argon | 15,591 | 0 | 53,146 | 68,737 | $0.5626 |
| ฉากฟิสิกส์ / Astra | 7,201 | 12,288 | 15,058 | 34,547 | $0.8372 |
| ฉากฟิสิกส์ / Argon | 20,669 | 28,123 | 32,004 | 80,796 | $0.3642 |
| รวม Astra | 37,909 | 81,920 | 67,793 | 187,622 | $3.8507 |
| รวม Argon | 90,658 | 71,386 | 210,062 | 372,106 | $2.2891 |
ห้าโจทย์ชุดนี้ตีมูลค่าได้ Astra $3.850660 และ Argon $2.2890746 ต่างกัน $1.5615854 หรือ Argon ต่ำกว่าประมาณ 40.6% แม้จำนวนโทเคนที่นำมาคิดรวมของ Argon จะมากกว่า ข้อนี้ไม่ใช่การบอกว่าหน่วยโทเคนของทั้งสอง tokenizer มีเนื้อหาเท่ากันทุกหน่วย แต่ช่วยอธิบายว่าทำไมส่วนลดต่อหนึ่งล้านโทเคนจึงไม่แปลงเป็นส่วนลดต่อชิ้นงานในสัดส่วนเดียวกัน
เอาต์พุตของ Astra รวม reasoning 15,933 โทเคน ส่วนของ Argon รวม thinking 81,091 โทเคนไว้แล้ว ตัวเลขสองรายการนี้จึงเป็นรายละเอียดประกอบ ไม่ใช่จำนวนที่ต้องบวกเพิ่ม เวลารอรวมตามลำดับงานของแต่ละฝั่งประมาณ 26 นาที 32 วินาที กับ 40 นาที 8 วินาที เป็นเวลารวมที่ CLI ใช้ตอบ ไม่ใช่ latency ต่อคำขอของผู้ให้บริการ และได้รับผลจากโหลดระบบในขณะนั้น
วิธีอ่าน log ต่างกัน: Codex รายงาน input_tokens ที่รวม cached input จึงหัก cached ออกครั้งเดียวเพื่อหาอินพุตใหม่ ส่วน agy รายงาน input_tokens และ cache_read_tokens แยกกัน total_tokens ของ agy ในรอบเหล่านี้เป็น input + output และยังไม่รวม cache read เราจึงเก็บฟิลด์ต้นฉบับในไฟล์ JSON พร้อมตารางที่ปรับให้อยู่ในฐานเดียวกัน ไม่ใช้ชื่อ total_tokens อย่างเดียวมาสรุปเงิน
ตัวเลขข้างต้นรวมเฉพาะห้าโจทย์ซอร์สต่อฝั่ง ไม่รวมรอบตั้งค่าและ API pilot ก่อนเปลี่ยนมาใช้ CLI โดย pilot นั้นมีค่าใช้จ่ายที่ gateway รายงาน $1.272406 เก็บแยกใน protocol เพื่อไม่ทำให้ยอดชุดแข่งขันดูเหมือนเป็นเงินทั้งหมดของการผลิตงานนี้ ค่า cache write ที่ไม่รายงานและค่าภาพที่ไม่ทราบไม่ได้ถูกสมมติให้เป็นศูนย์
ตารางนี้ไม่รวมค่าภาษี ค่าธรรมเนียมชำระเงิน อัตราแลกเปลี่ยน หรือการเฉลี่ยค่าสมาชิกลงต่อชิ้นงาน และไม่เอาค่าทำบทความ ตัดต่อวิดีโอ หรือเสียงบรรยายมาปนกับต้นทุนของโมเดลที่แข่งขันกัน ค่าเครื่องมือภาพที่ไม่เปิดเผยเก็บสถานะ “ไม่ทราบ” ไว้ ไม่ถือเป็นศูนย์
สิ่งที่ยังไม่ชัด และจุดที่ข้อมูลไม่ตรงกัน
หนึ่งล้านโทเคนไม่ใช่คำสัญญาว่าทุก route จะปล่อยคำตอบยาวหนึ่งล้านโทเคนได้ทันที หน้าประกาศของ Google อธิบายแนวทาง context แบบรวม ขณะที่ snapshot ของ OpenRouter ที่ใช้ในงานนี้ระบุ max_completion_tokens ของ Argon ที่ 65,536 การนำชื่อฟีเจอร์จากหน้าประกาศไปใส่เป็นขีดจำกัดของทุก API จึงเสี่ยงทำให้ตั้งงบและ timeout ผิด
ราคา Argon ในช่วงเปิดตัวมีกรอบเวลา ประกาศ Google ระบุช่วงแนะนำถึง 30 พฤศจิกายน 2026 จึงควรตรวจราคา route ที่จะเรียกใหม่ก่อนทำงานจริง ไม่บันทึกอัตราของวันนี้เป็นค่าคงที่ตลอดโครงการ
ระบบเครื่องมือมีผลต่อต้นทุนมาก บันทึกทดลองด้วยตนเองของ Kartit เน้นความต่างระหว่างการลองโมเดลครั้งเดียวกับ workflow ที่อ่านข้อมูลและแก้ซ้ำหลายขั้น ประเด็นที่นำมาใช้ในงานนี้คือเก็บบริบทและจำนวนรอบไว้ด้วย ผลของเขาเป็นอีกชุดทดลองหนึ่ง ไม่ใช่ผลของเครื่องที่เราใช้และไม่ได้ถูกนำมารวมในตารางนี้
การประเมินภาพยังมีส่วนที่เป็นความเห็น ผมตรวจจำนวนชิ้นส่วนและพฤติกรรมด้วยหลักฐานแยกจากการเลือกภาพที่ชอบ ไม่สร้างคะแนนรวมที่ทำให้คนอ่านเข้าใจว่าความสวยวัดได้แม่นยำถึงทศนิยม และไม่ใช้จำนวน mesh สูงกว่าเป็นคำตัดสินว่าคุณภาพสูงกว่า
แล้วเราควรทำอะไร
ถ้าคุณต้องการ ภาพประกอบบทความ ให้เริ่มจากชนิดไฟล์ที่จะนำไปใช้ ถ้าต้องแก้สีหรือย้ายองค์ประกอบเป็นชิ้น ๆ ลองโจทย์ SVG ถ้าต้องการบรรยากาศและผิววัสดุละเอียด ให้ตรวจ workflow สร้างภาพ raster โดยดูชื่อโมเดลภาพและค่าเครื่องมือประกอบด้วย
ถ้าคุณต้องการ โมเดลไปใช้ต่อ ให้ขอ GLB ตั้งแต่ต้น และทดลองเปิดในโปรแกรมปลายทางก่อนรับงาน ตรวจมิติ แกนพิกัด ขนาดวัตถุ ตำแหน่งพื้น และวัสดุหลังส่งออก ภาพแคปหนึ่งมุมอาจซ่อนชิ้นส่วนที่ทะลุกันหรือด้านหลังที่ยังไม่มีรายละเอียดได้
ถ้าคุณต้องการ ลดค่าใช้จ่าย ให้เก็บ usage ต่อคำขอพร้อมสถานะผ่าน/ไม่ผ่าน แล้ววัดต้นทุนจนได้ชิ้นงานที่ใช้งานได้จริง เก็บรอบที่แก้และรอบที่ล้มเหลวด้วย แต่แยกจากรอบทดสอบมาตรฐานเมื่อเปรียบเทียบโมเดล อย่าหัก cache จากอินพุตซ้ำเพราะชื่อฟิลด์คล้ายกัน
ผมมองว่า ประโยชน์ของการลองครั้งนี้คือทำให้คำว่า “AI สร้าง 3 มิติได้” มีไฟล์ที่ตรวจต่อได้ คุณอาจชอบภาพของฝั่งหนึ่ง แต่เลือกอีกฝั่งเมื่องานต้องส่งออกหรือรักษาพิกัด การเลือกให้เข้ากับชิ้นงานจึงมีเหตุผลมากกว่าตั้งผู้ชนะตัวเดียวจากภาพที่สวยที่สุด
หากให้เลือกชิ้นงานแรกไปใช้จริง คุณจะหยิบภาพประกอบ ห้องจากแปลน หรือฉาก 3 มิติแบบหมุนได้ครับ?
Recap checklist
- แยกภาพ SVG, ภาพ raster และโมเดล 3 มิติให้ชัดก่อนเปรียบเทียบ
- เก็บ prompt รุ่นที่เรียก ไฟล์ต้นฉบับ และ usage จริงจาก CLI
- ตรวจภาพคู่กับปุ่มใช้งาน พิกัด และไฟล์ GLB ที่เปิดกลับได้
- ตีมูลค่า OpenRouter แยกจากยอดจ่ายจริงและค่าสมาชิก
- ไม่บวก reasoning ซ้ำ และไม่ถือค่าที่ไม่ทราบเป็นศูนย์
- อ่านข้อจำกัดของ route และตรวจราคาวันที่จะใช้งานอีกครั้ง
- ผลหนึ่งครั้งต่อโจทย์เป็นตัวอย่างสำหรับตัดสินใจ ยังไม่ใช่อันดับถาวรของโมเดล